IA física: el desafío de llevar la inteligencia desde la pantalla al movimiento
 Equipo PuroIA
·17 de Septiembre, 2026
·5 min de lectura
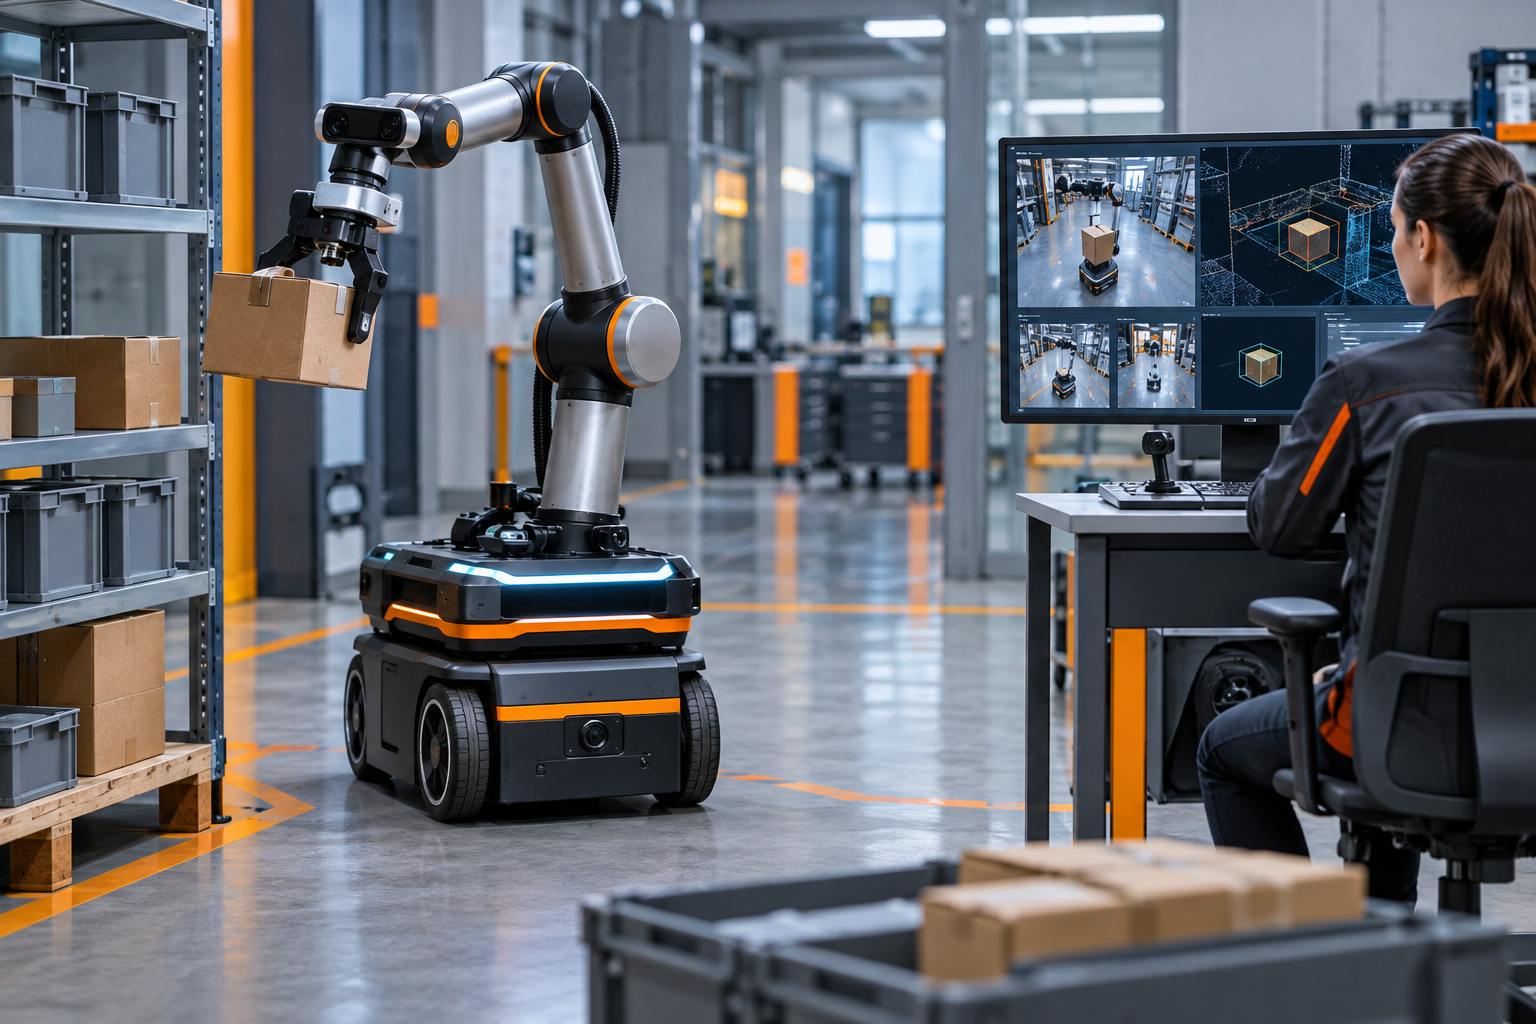
Una respuesta equivocada en una pantalla puede corregirse con otra pregunta. Un movimiento equivocado de un robot puede romper una pieza, golpear a una persona o detener una operación. La IA física estudia sistemas que perciben el entorno y actúan sobre él: brazos industriales, robots móviles, vehículos, drones, dispositivos de asistencia y máquinas que trabajan en espacios cambiantes. El desafío consiste en cerrar el ciclo entre observar, interpretar, decidir y mover un cuerpo que tiene límites de fuerza, equilibrio, precisión y tiempo.
El mundo material es menos indulgente que una colección de datos. La cámara puede recibir reflejos, polvo o iluminación irregular. Un objeto puede estar parcialmente oculto, una superficie puede deslizarse y una persona puede cambiar de posición sin avisar. La acción debe ejecutarse con una latencia compatible con el riesgo. Un robot que reconoce una herramienta con precisión, pero tarda demasiado en detenerse, sigue siendo inseguro. La inteligencia necesita estar acompañada por sensores redundantes, controladores confiables y mecanismos físicos de emergencia.
Los modelos de visión-lenguaje-acción intentan conectar conocimientos aprendidos de imágenes y texto con acciones robóticas. RT-2 exploró una estrategia en la que las acciones se representan como tokens y se entrena el sistema con trayectorias robóticas junto con tareas de visión y lenguaje. PaLM-E estudió un modelo multimodal incorporado a tareas de robots, mientras que SayCan combinó la capacidad de un modelo de lenguaje para proponer pasos con una evaluación de las habilidades que el robot puede ejecutar realmente. La enseñanza común es importante: comprender una instrucción no equivale a poder realizarla.
La palabra affordance describe, de manera útil, las acciones que un objeto o entorno permite. Una mesa ofrece una superficie para apoyar; una manilla ofrece una forma de tirar; una botella vacía no ofrece el mismo peso que una llena. Un modelo puede sugerir “toma el objeto” y el controlador debe traducir esa idea a una trayectoria, una fuerza y una velocidad. El puente entre lenguaje y movimiento requiere conocimiento geométrico, estimación del estado y comprobación de que la acción propuesta respeta las capacidades del mecanismo.
La simulación reduce costos y permite repetir situaciones peligrosas, pero la transferencia al mundo real tiene límites. Un simulador puede representar una fricción aproximada, una cámara ideal o un número limitado de objetos. En la realidad aparecen variaciones que el entrenamiento no contempló. Probar en entornos controlados, introducir perturbaciones y comparar el comportamiento con un conjunto de situaciones reales permite conocer la distancia entre ambos mundos. La prueba debe incluir fallas, no solo trayectorias exitosas.
La supervisión humana no tiene que significar mover cada articulación manualmente. Puede consistir en aprobar una misión, establecer zonas prohibidas, observar telemetría o intervenir cuando el sistema detecta incertidumbre. Una persona debe recibir información suficiente para entender qué hará el robot y por qué pide ayuda. Si la interfaz reduce todo a un botón verde, la supervisión se convierte en una ceremonia. La responsabilidad exige tiempo de reacción, autoridad efectiva y procedimientos practicados antes de una emergencia.
Chile ofrece contextos donde la IA física puede ser relevante: agricultura, minería, logística, inspección de infraestructura, salud y apoyo en lugares de difícil acceso. Eso no autoriza a saltar directamente a una promesa de autonomía total. Cada entorno tiene riesgos, normas, trabajadores y condiciones ambientales específicas. Un sistema que ayuda a inspeccionar puede aportar valor sin decidir una reparación; un robot que transporta materiales puede trabajar dentro de una zona delimitada y compartir información con un operador. La adopción sensata comienza con tareas acotadas y medibles.
La IA física obliga a recuperar una idea básica: el cuerpo importa. Un modelo puede parecer competente en una conversación y carecer de la precisión, la resistencia o el sentido de seguridad que exige un mecanismo. La verdadera innovación aparece cuando percepción, planificación, control y responsabilidad forman una cadena completa. Llevar inteligencia al mundo material no es poner un modelo dentro de un robot; es diseñar un sistema en el que cada movimiento pueda entenderse, limitarse y detenerse.
Fuentes consultadas: Brohan et al. — RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control; Driess et al. — PaLM-E: An Embodied Multimodal Language Model; Ahn et al. — Do As I Can, Not As I Say: Grounding Language in Robotic Affordances
Hashtags: #IAFisica #Robotica #Robots #Sensores #Control #VisionLenguajeAccion
Prompt visual: Portada editorial fotorrealista futurista modernista, robot móvil colaborativo en un entorno industrial limpio interpreta una escena mediante cámaras y sensores y ejecuta un movimiento preciso mientras una operadora supervisa desde una estación segura, profundidad y escala realistas, azul acero, naranja y grafito, formato horizontal, sin logos, sin texto legible, sin marcas de agua.
Escribimos sobre inteligencia artificial aplicada a empresas chilenas: qué sirve, qué no, y cómo mantener los datos adentro.


